伺服驱动器与步进驱动器技术对比:定位精度与转速性能差异解析
日期:2026-09-16
标签:变频器,软启动器,伺服驱动器,步进驱动器,制动单元
在自动化设备选型中,运动控制执行层的选择往往决定了整机的性能上限。伺服驱动器与步进驱动器作为两类主流方案,常被拿来比较。桂林煜荣科技有限公司在长期配套变频器、软启动器及制动单元等工控产品的过程中,积累了大量现场数据。本文从定位精度与转速性能两个硬指标切入,解析两者差异。
一、控制原理决定精度天花板
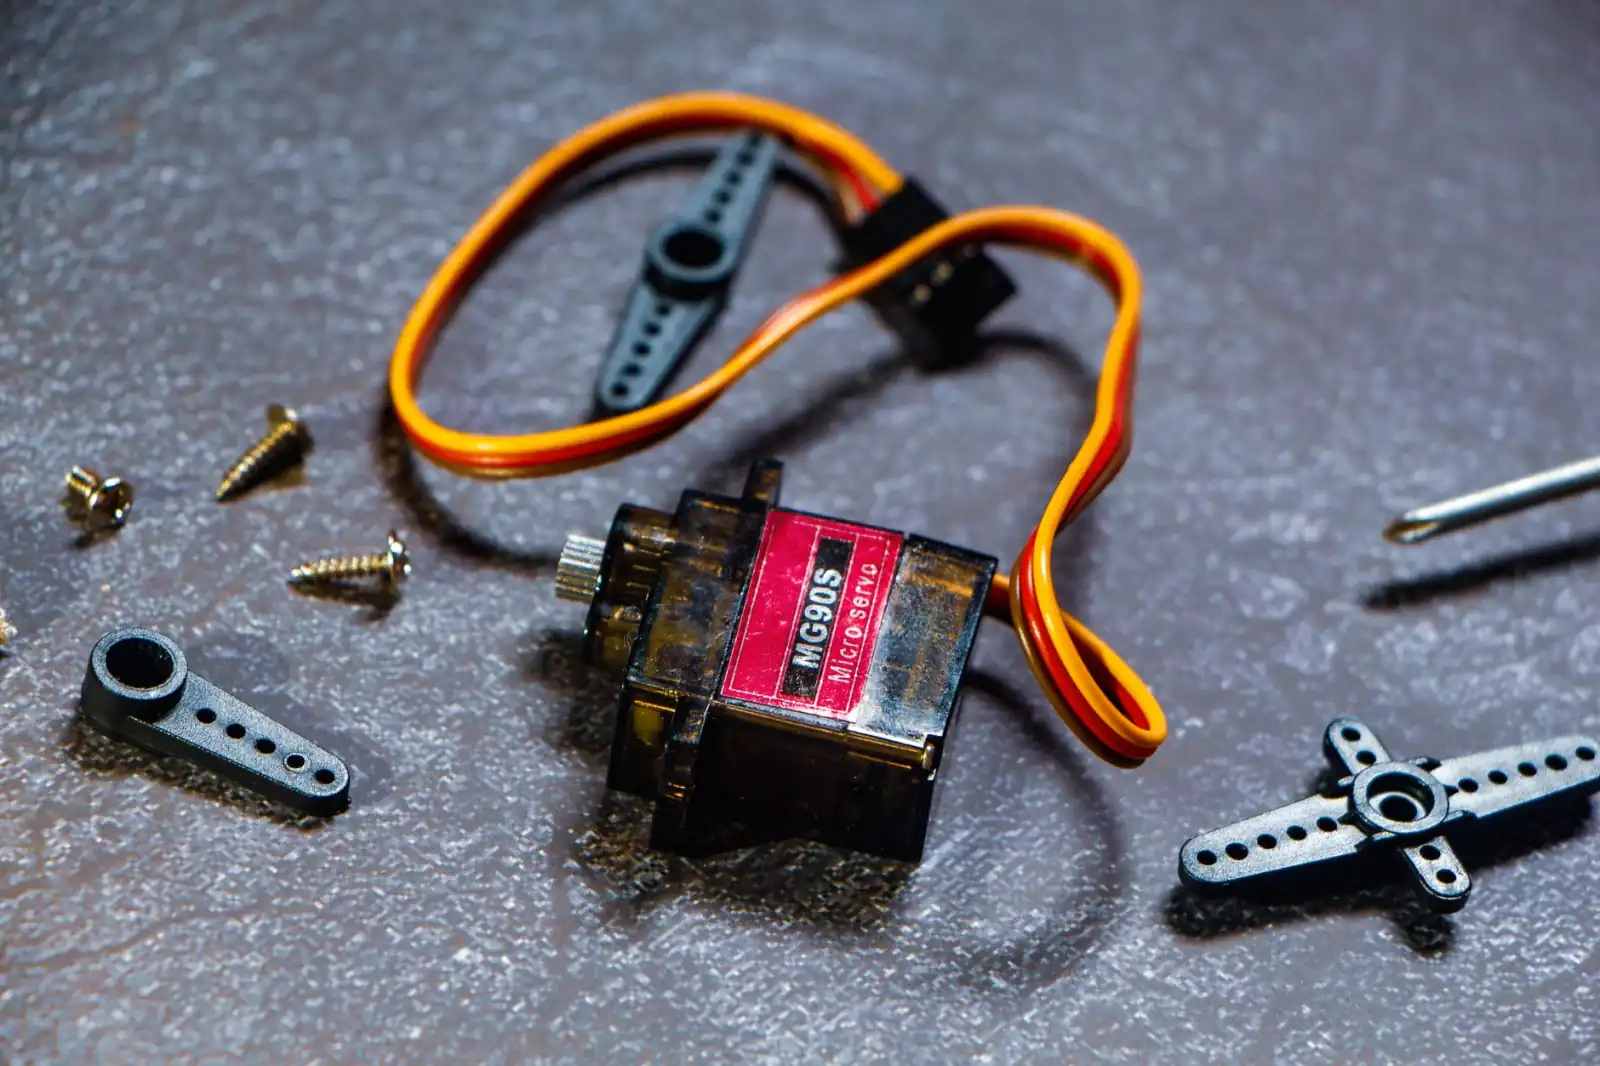
步进驱动器接收脉冲信号,驱动步进电机按固定步距角旋转,常见两相步进电机步距角为1.8°,即200步/圈。伺服驱动器则采用闭环控制,编码器实时反馈转子位置,驱动器内部进行PID调节。这一根本差异导致:
- 步进系统:开环或半闭环,存在丢步风险,定位精度受限于步距角与机械减速比
- 伺服系统:全闭环,编码器分辨率常见17bit(131072脉冲/圈)甚至23bit,定位精度可达角秒级
以丝杠导程10mm为例,步进电机整步定位分辨率为0.05mm,而17bit伺服理论分辨率可达0.000076mm,差距近三个数量级。
二、转速性能与转矩输出特性
步进电机的转矩随转速上升急剧下降,通常在300-600rpm后转矩衰减超过50%,高速时甚至无法克服负载。伺服电机则可在额定转速(常见2000-3000rpm)内保持恒转矩输出,弱磁区还能恒功率运行。实际选型中,若设备需要快速点位运动或连续旋转加工,步进方案往往力不从心。
值得留意的是,在变频器与软启动器主导的传统调速场合,若加入制动单元实现快速停车,再配合伺服驱动器做精确定位,可兼顾效率与精度。这种混合架构在包装机械中已不鲜见。
实操选型对照表
- 定位精度要求≤0.01mm:优先伺服驱动器
- 转速需求>600rpm且带载:伺服方案更稳妥
- 成本敏感、低速短距离:步进驱动器仍有优势
- 需频繁启停或垂直轴:务必配置制动单元防止溜车
从动态响应看,伺服驱动器带宽通常达1-2kHz,步进系统仅100-200Hz。这意味着伺服能更快跟随指令变化,在轨迹插补中轮廓误差更小。
两类驱动器并非替代关系,而是按需匹配。理解定位精度与转速性能的底层差异,比盲目追求高配更务实。桂林煜荣科技有限公司持续提供变频器、软启动器、伺服驱动器、步进驱动器及制动单元的技术支持与配套方案,欢迎就具体工况交流选型细节。