伺服驱动器与步进驱动器在自动化产线中的定位差异与选型思路
在自动化产线的电气控制柜里,运动控制层往往是最考验选型功力的环节。不少工程师在规划阶段会把注意力集中在PLC和传感器上,到了执行层却容易陷入一个惯性思维:只要电机能转、能停、能定位,驱动器选哪种差别不大。实际调试时才发现,伺服和步进的动态响应、过载能力、低速特性完全不同,选错了轻则节拍达不到,重则频繁丢步、报警停机。桂林煜荣科技有限公司在配套变频器、软启动器、伺服驱动器、步进驱动器和制动单元的过程中,经常遇到这类因定位不清而返工的情况。本文从技术原理和产线实际需求出发,梳理两者的定位差异与选型思路。
一、控制原理决定了它们的能力边界
步进驱动器的本质是脉冲计数开环控制。控制器发出多少个脉冲,驱动器就驱动电机走多少步,理论上不依赖反馈。它的优势在于结构简单、成本低、低速扭矩大,在包装机、送料机构、简易点胶设备上应用成熟。但开环意味着它无法感知是否丢步,负载突变或加速过快时,位置偏差会直接累积。
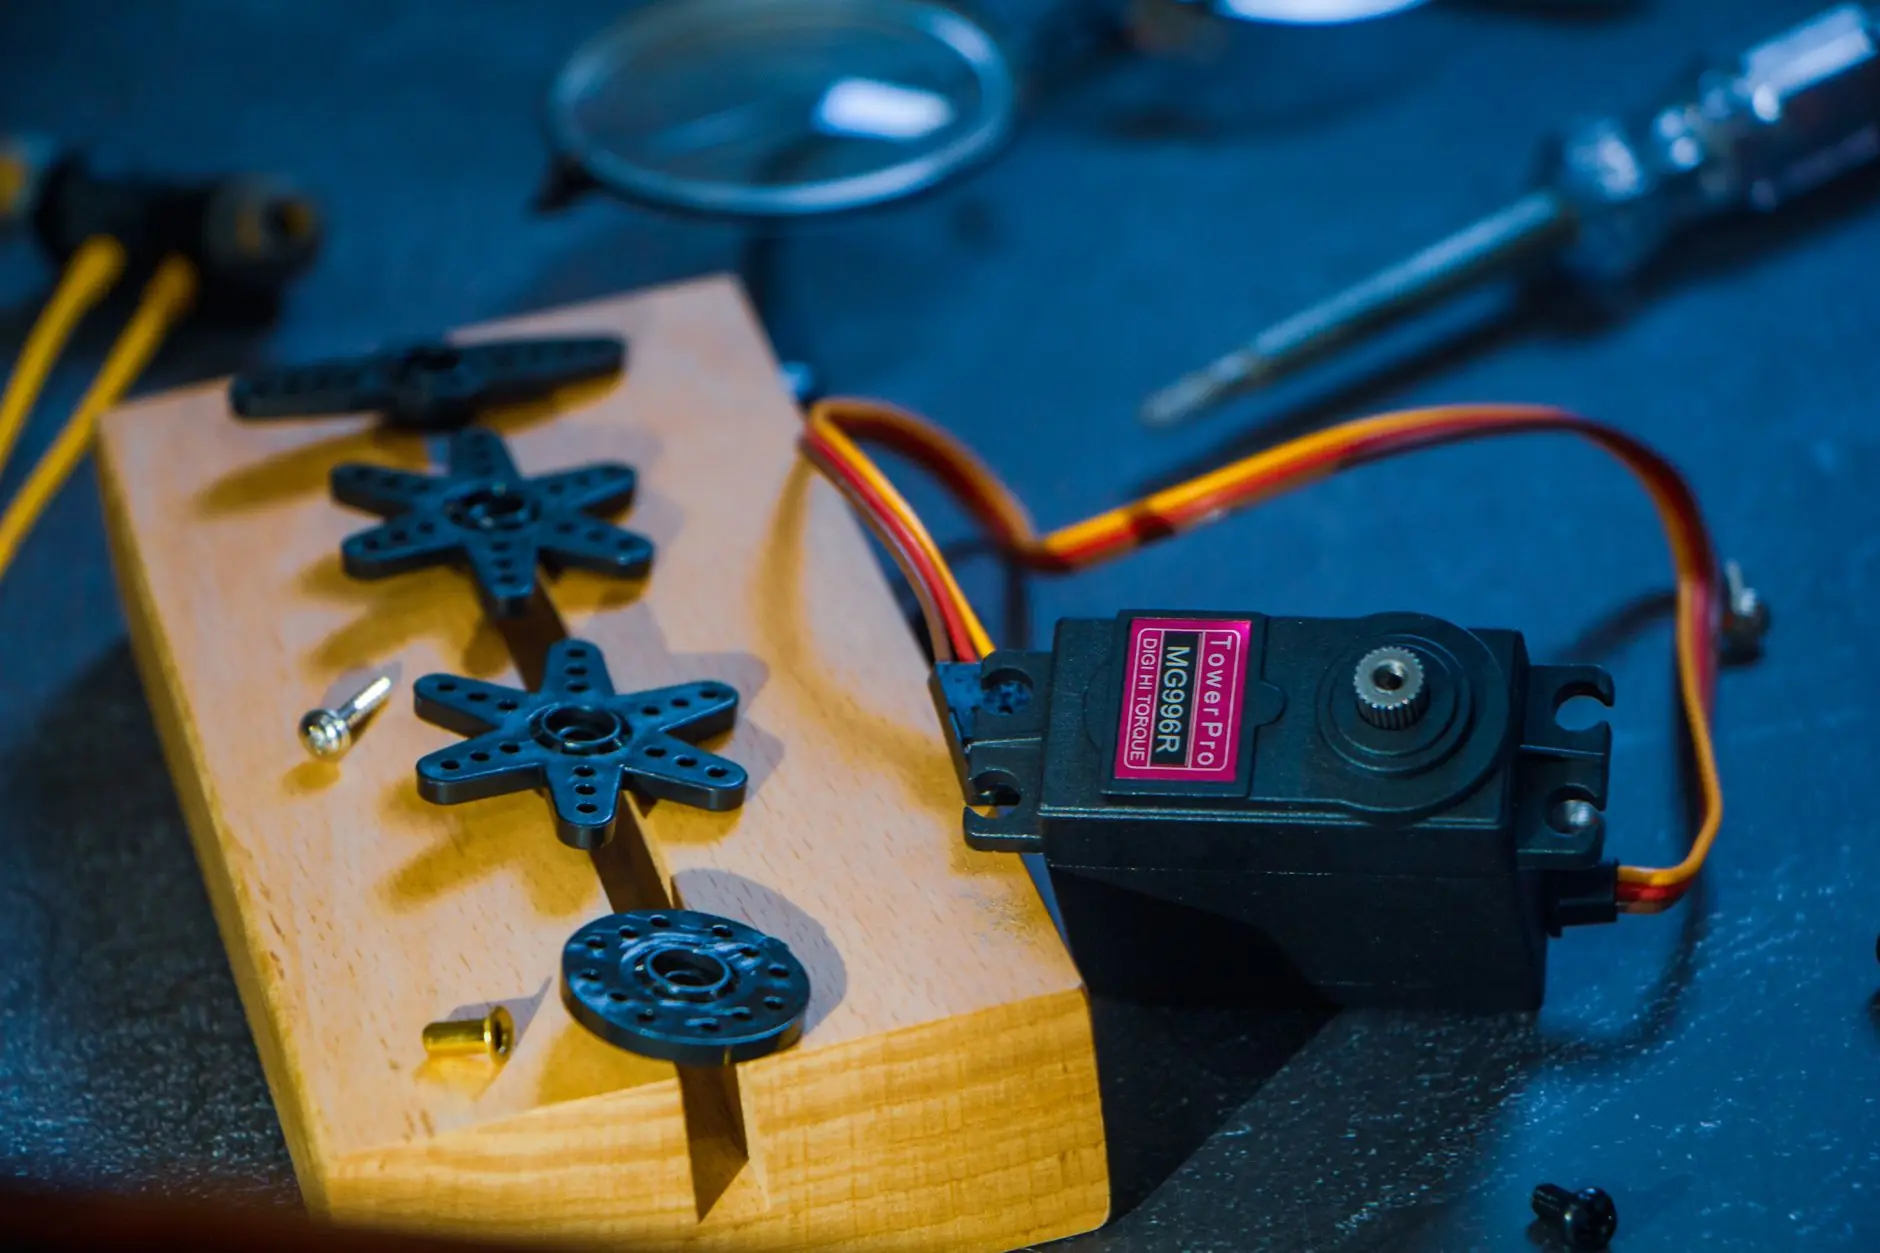
伺服驱动器则是闭环控制,编码器实时反馈转子位置,驱动器内部完成电流环、速度环、位置环的三环调节。这让伺服具备短时过载能力(通常200%-300%,持续数百毫秒)、宽调速比和极低的低速转矩脉动。在需要高速取放、力控贴合、多轴插补的场合,伺服几乎是唯一选择。
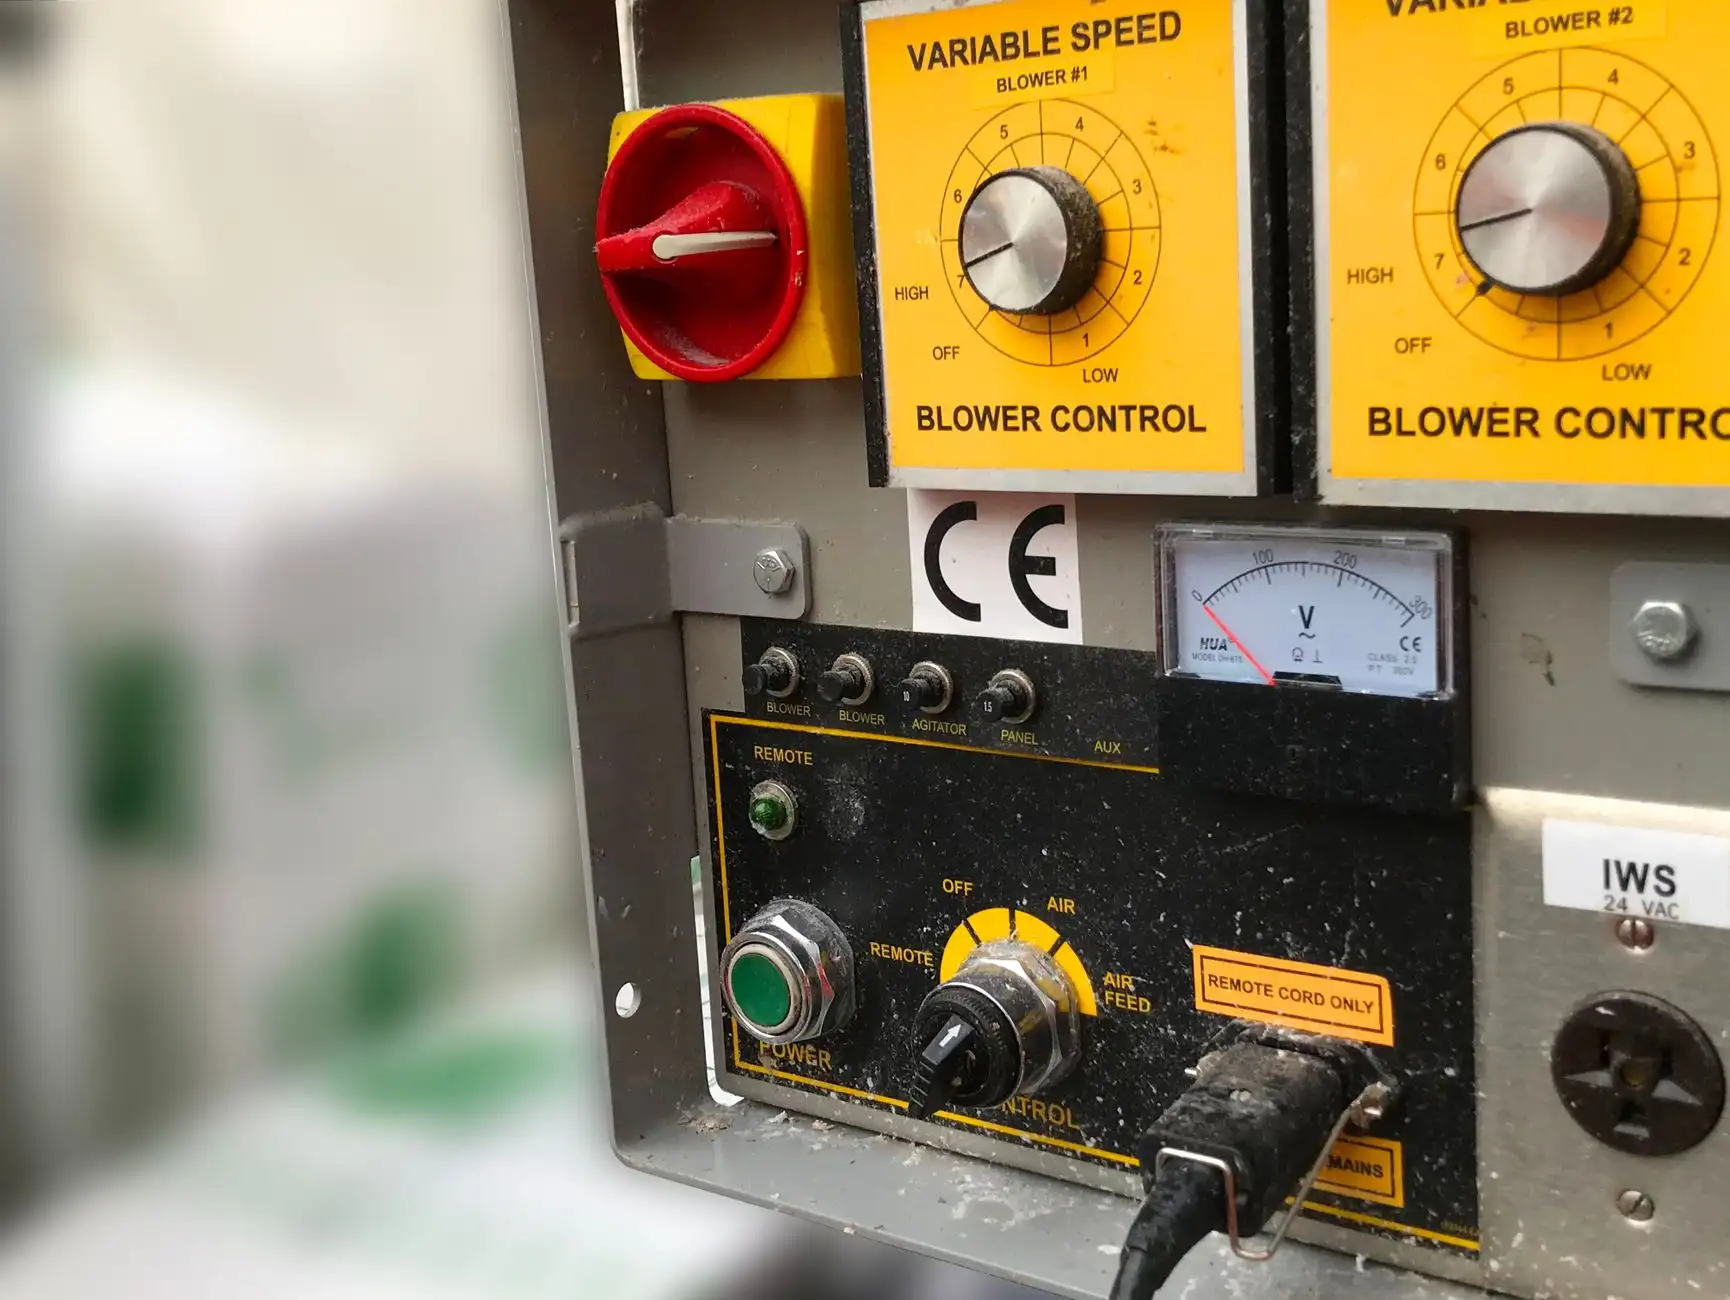
值得一提的是,产线中大量风机、水泵类负载并不需要这种精度,用变频器做V/F或矢量控制即可,配合软启动器还能降低电机启动时对电网的冲击。而涉及快速停车或重载下放的轴,则要单独配置制动单元来消耗回馈能量,避免直流母线过压。
二、选型时容易被忽略的三个维度
1. 动态响应与节拍匹配。步进的加速时间通常受限于失步风险,一个56mm机座的两相步进,从静止到600rpm往往需要100ms以上;同规格伺服可以在30ms内完成,且不会失步。产线节拍卡在几百毫秒级别时,这个差距就是产能。
2. 低速平稳性与发热。步进在低速段(<100rpm)容易产生共振和噪音,电流始终按额定值输出,发热明显。伺服在低速时转矩脉动小,且电流随负载自动调整,长时间低速运行反而更稳定。
3. 总线与调试成本。现代伺服普遍支持EtherCAT、CANopen等总线,多轴同步只需一根网线;步进多为脉冲+方向,轴数一多,接线和调试工作量成倍上升。选型不能只看单轴价格,要算上电柜空间、线材和调试工时。
实践建议:按工况分档
- 点位控制、低速、成本敏感:优先步进驱动器,如贴标、简易输送定位。
- 高速取放、力控、多轴插补:必须选伺服驱动器,并核算过载倍数。
- 大惯量风机泵类:变频器+软启动器组合,经济且可靠。
- 垂直轴或频繁启停:务必配置制动单元或带内置制动斩波器的驱动器。
桂林煜荣科技有限公司建议,在样机阶段就用示波器抓一下实际转矩和跟随误差曲线,比看样本参数更直接。很多选型失误,根源在于把样本上的峰值指标当成了连续工作能力。
随着产线柔性化要求提高,伺服和步进的边界也在模糊——闭环步进、一体式伺服等产品不断涌现。但底层逻辑没变:开环图便宜,闭环买性能。把工况拆清楚,再对照变频器、软启动器、制动单元等配套件的协同关系,选型就不会跑偏。