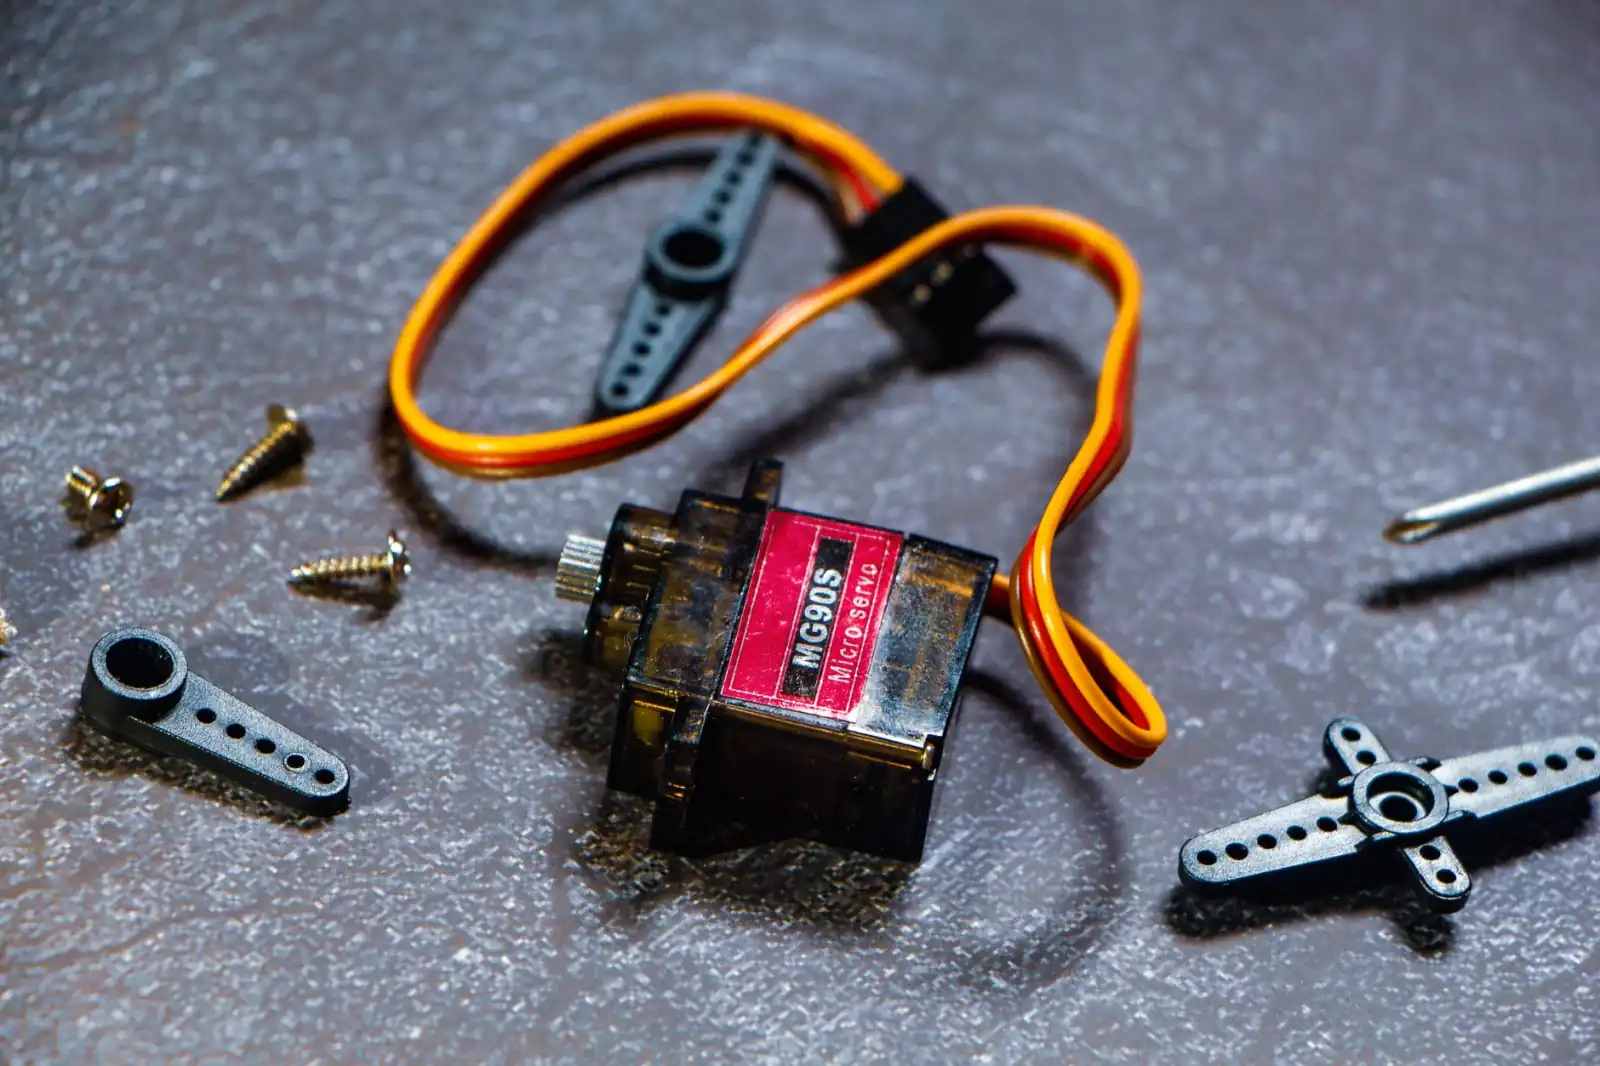
伺服驱动器与步进驱动器在自动化设备中的应用场景对比
在工业自动化产线中,运动控制执行层的选型往往决定了设备精度、节拍与综合成本。桂林煜荣科技有限公司长期服务于华南地区非标自动化客户,在配套变频器、软启动器、伺服驱动器、步进驱动器及制动单元的过程中,发现不少工程师对伺服与步进驱动器的适用边界仍存在模糊认识。本文从实际工况出发,做一次系统性对比。
一、控制原理差异决定性能天花板
步进驱动器接收脉冲信号,驱动混合式步进电机按固定步距角旋转,属于开环控制(也可加编码器做闭环,但本质仍是脉冲跟随)。其优势在于低速大扭矩、定位保持无需额外制动单元,成本低廉。伺服驱动器则采用全闭环矢量控制,实时采集编码器反馈,对电流环、速度环、位置环进行三环调节。以桂林煜荣科技常配套的400W伺服为例,其速度响应带宽可达1kHz以上,而步进系统通常在200Hz以内。这意味着在频繁启停、高速追剪等工况下,伺服能提供更短的整定时间与更小的跟随误差。
值得注意的是,变频器与软启动器主要面向风机、水泵类平方转矩负载,侧重节能与启动冲击抑制,并不适合高精度定位场景。若强行用变频器做定位,往往需要加装编码器反馈卡,成本反而逼近低端伺服系统。
二、典型应用场景分界
根据桂林煜荣科技近三年的出货数据与客户回访,两类驱动器的场景分界大致如下:
- 步进驱动器主战场:3C行业小型移载模组、点胶机X/Y轴、线材送料、包装机色标跟踪、实验室仪器旋转台。负载惯量比通常控制在5倍以内,转速低于600rpm,且允许轻微丢步风险。
- 伺服驱动器主战场:CNC刀库、机械手关节、锂电卷绕机张力控制、高速贴片机、数控冲床送料。要求动态响应快、过载能力强(3倍额定转矩持续0.5秒以上)、低速无爬行。
一个容易被忽视的细节:当设备需要垂直轴保持时,伺服系统必须搭配制动单元或抱闸电机,而步进电机在静止时本身具有保持转矩,可省去该部件。但在断电瞬间,步进轴可能因负载重力发生微小滑移,需评估安全余量。
三、选型注意事项与常见误区
工程师常问:能否用步进驱动器替代伺服以降低BOM成本?答案取决于定位精度与节拍。若单轴节拍要求低于0.3秒、重复定位精度优于±0.02mm,建议直接选用伺服。反之,若轴速恒定、启停不频繁,步进方案可节省30%~50%的驱动成本。
- 惯量匹配:伺服侧建议负载惯量比小于10倍,步进侧小于5倍,否则高速段易失步或振荡。
- 供电与制动:伺服驱动器直流母线需配置制动单元消耗回馈能量,尤其是垂直轴或高惯量急停场合;步进驱动器通常无需外置制动单元,但需注意细分设置与电流衰减模式。
- 干扰抑制:步进驱动器脉冲信号易受变频器载波干扰,布线时应将脉冲线与动力线分槽走线,必要时加磁环。
常见问题方面,客户反馈最多的是“步进电机低速振动大”与“伺服电机增益调不好”。前者可通过增加细分、调整电流衰减或加装阻尼器改善;后者建议先用自动整定,再手动微调速度环增益与积分时间。若产线中同时存在软启动器控制的大功率风机,需在控制柜内做好分区屏蔽,避免共地噪声导致伺服报警。
从趋势看,总线型步进驱动器(EtherCAT、CANopen)正在蚕食部分低端伺服市场,而伺服驱动器则向更小体积、更高功率密度发展。桂林煜荣科技有限公司在配套方案中,会依据客户设备的动态要求、成本红线与维护习惯,给出混合配置建议——例如主轴用伺服、辅助轴用步进,既保精度又控成本。